3Dプリンターで製作した専用アームを四足歩行ロボットに搭載し、急斜面で草刈り実証に成功
ロボット技術を活用した社会課題の解決に取り組む企業であるライフタイムサポートは、長野県が推進する信州型サンドボックス事業「Shinshu AI GEARS」に採択され、四足歩行ロボットとAIを組み合わせた急斜面の無人草刈りシステムの開発を進めている。
この取り組みは、山間部や道路、河川沿いなど、人が立ち入って作業するには危険が伴う斜面の草刈りをロボットに代替させることを目的としている。
従来の草刈り作業では、作業員が不安定な足場で刈払機を操作する必要があり、転落事故や飛散物による負傷、熱中症などの危険に加え、地方では作業員の高齢化や人手不足も深刻な課題となっている。
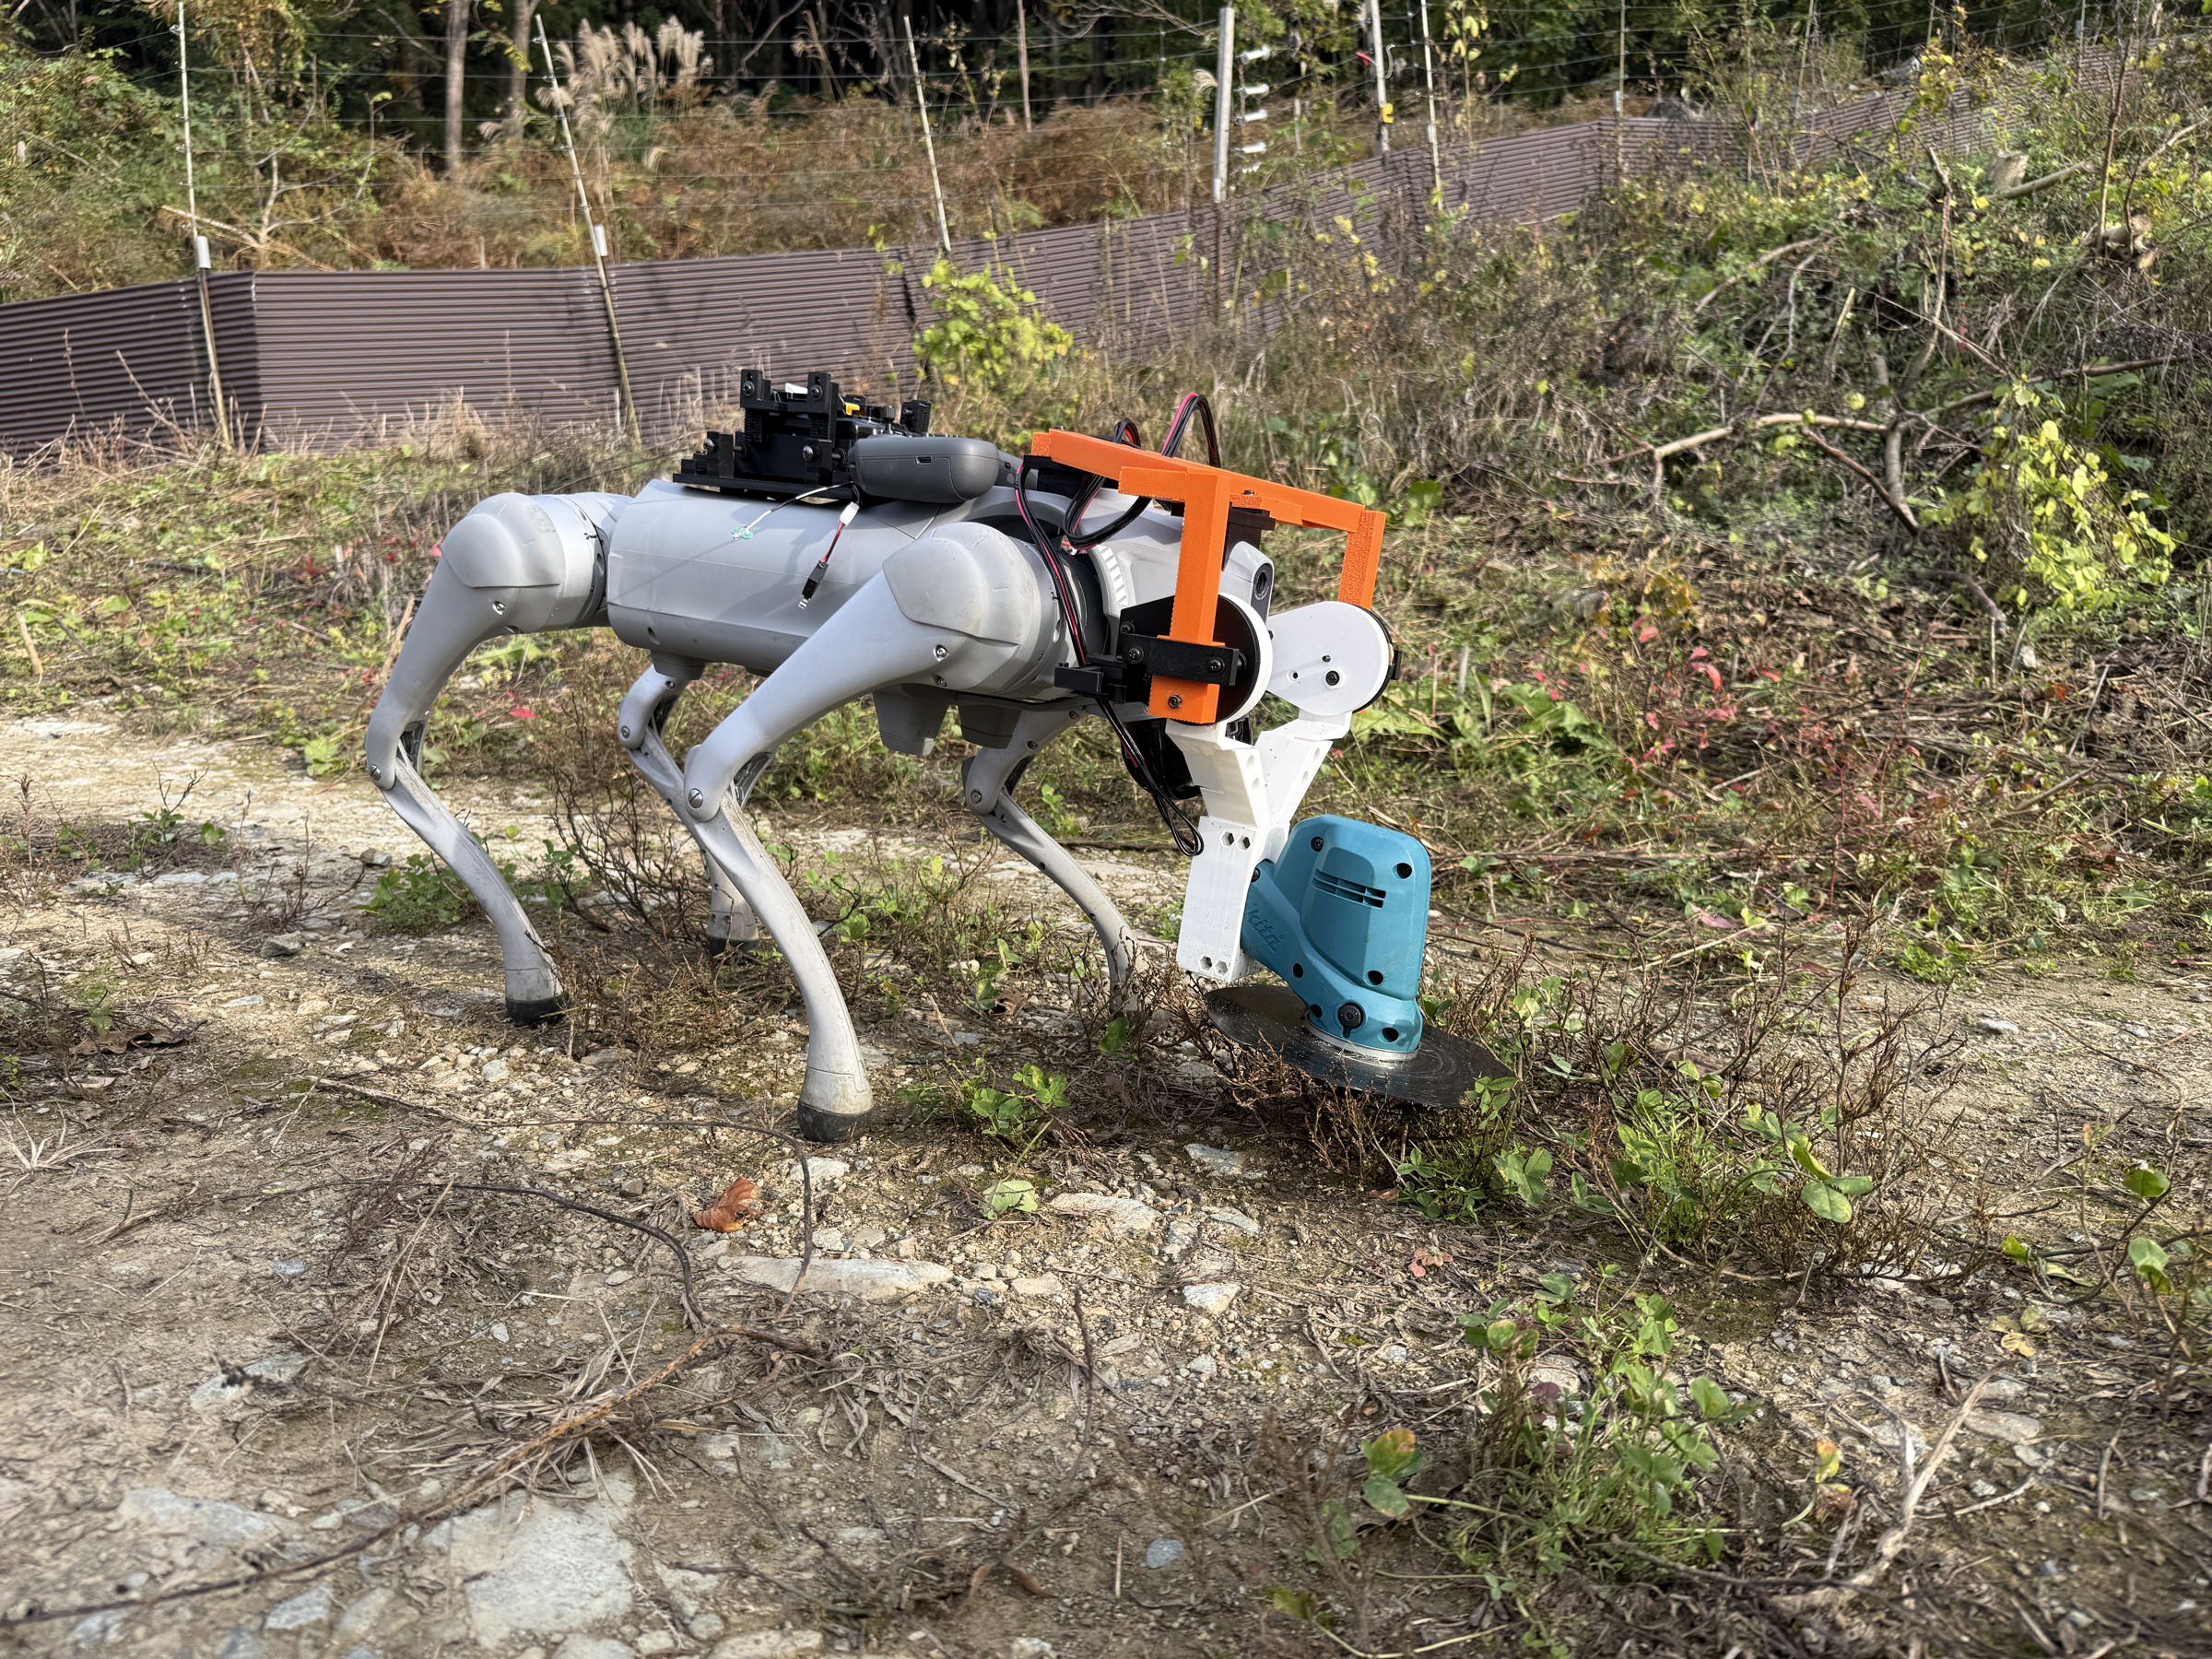
こうした問題を解決するため、同社は長野市の株式会社野口開発と連携し、四足歩行ロボット「Unitree Go2」をベースとした草刈りシステムを開発。ロボットの前方には、3Dプリンターで製作した専用アームと草刈り用の刈刃を取り付け、四本の脚で斜面を移動しながら草を刈り取る仕組みを構築した。
3Dプリント技術を活用することで、ロボットの形状や用途に合わせた専用部品を製作できる。特に試作開発では、設計変更した部品を短期間で製作できるため、アームの角度や取り付け構造など、実際の作業環境に応じた改良を進めやすい。今回のような特殊用途のロボット開発は、3Dプリンターが持つ柔軟な設計・製造能力を生かせる分野の一つといえる。
2026年11月1日には、長野県内の斜面で初めての現地実証を実施。ロボットが不安定な斜面を四本の脚で移動しながら草を刈り取れることを確認し、密集した草や細い枝の切断にも成功した。一方、斜面の傾斜に応じた刈刃の角度や刈り取り高さの調整など、実用化に向けた改良点も明らかになった。
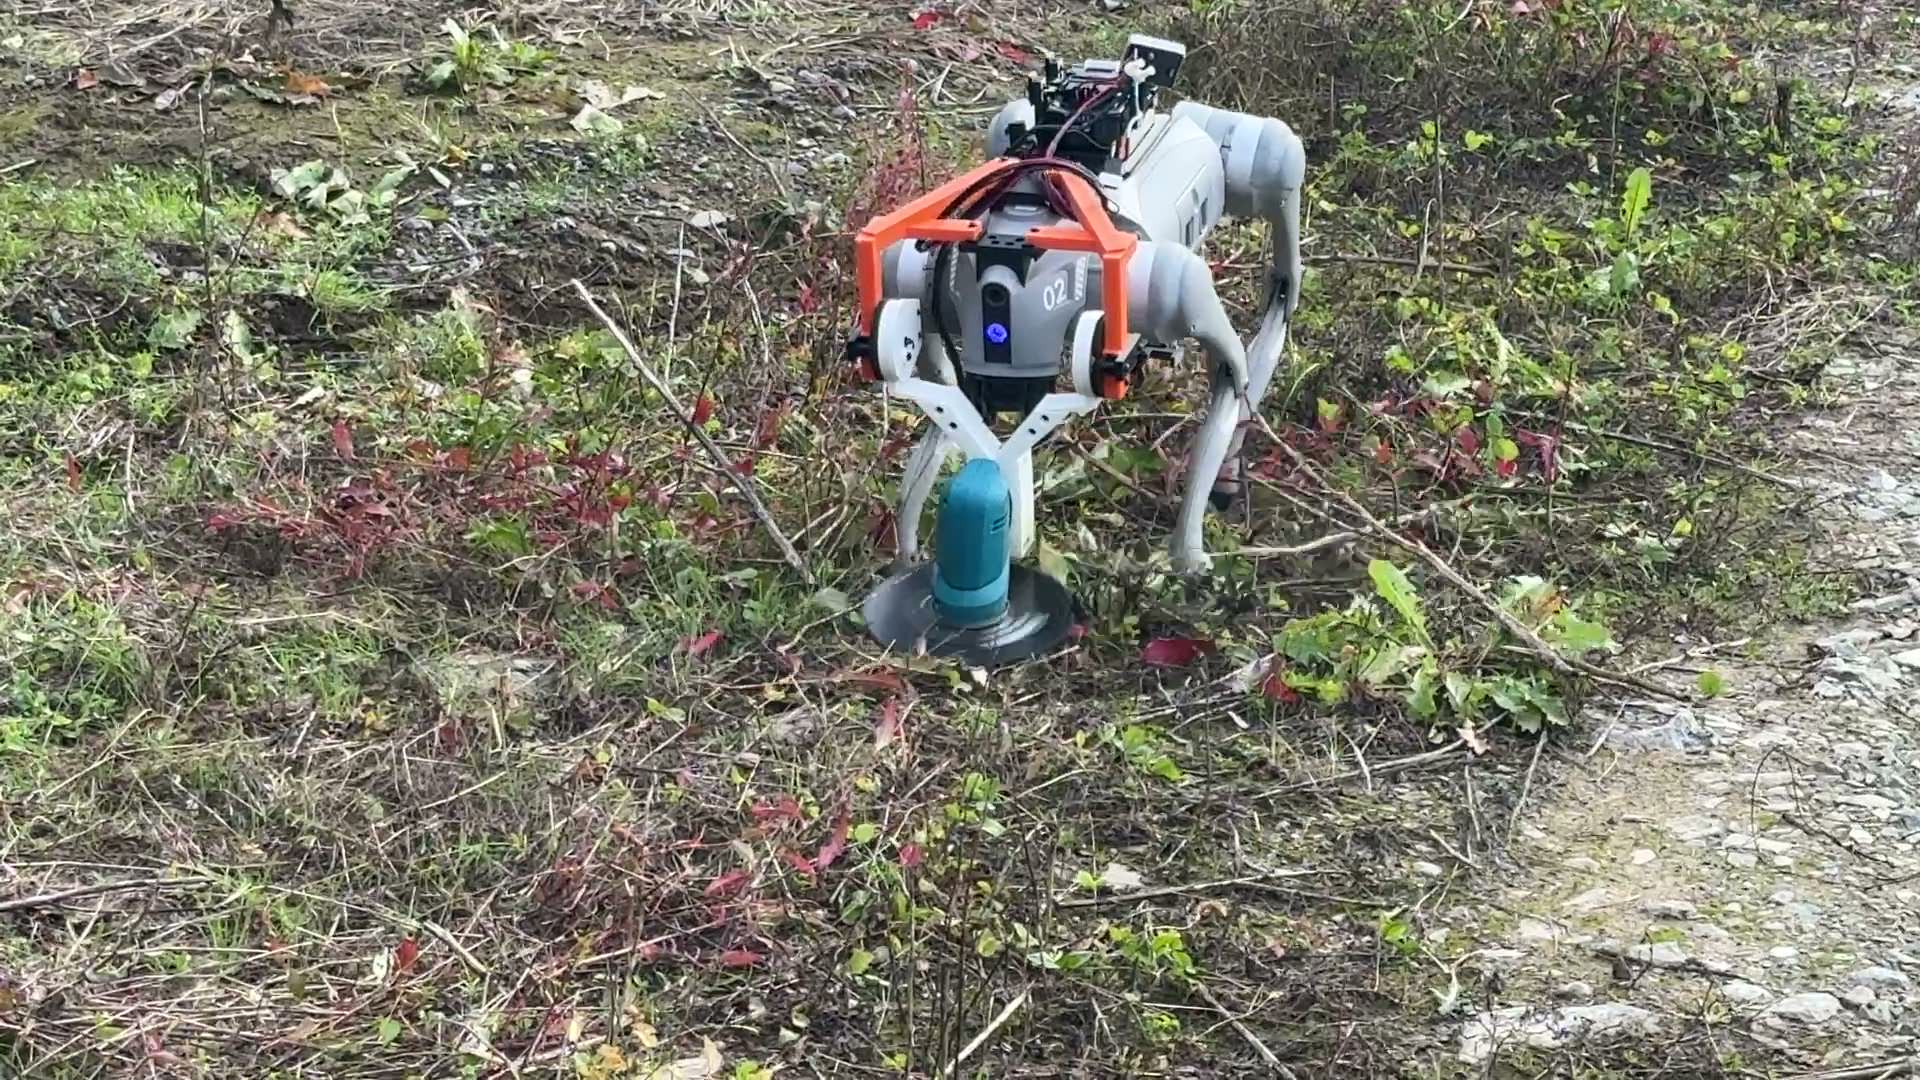
今後は11月中にアームの角度調整を進め、12月中旬頃からは、ロボットが設定されたルートに沿って自動的に移動しながら草を刈る自動運転の検証を開始する予定である。
実証期間は2027年1月までを予定しており、得られた成果を長野県内の土木・建設事業者と共有しながら、山間部のインフラ維持管理に活用できる仕組みの確立を目指す。
関連記事
3DP id.arts の最新投稿をお届けするニュースレターへの登録はこちら
最新情報をお届けします
Twitter でid.artsをフォローしよう!
Follow @idarts_jp